
- Nauja
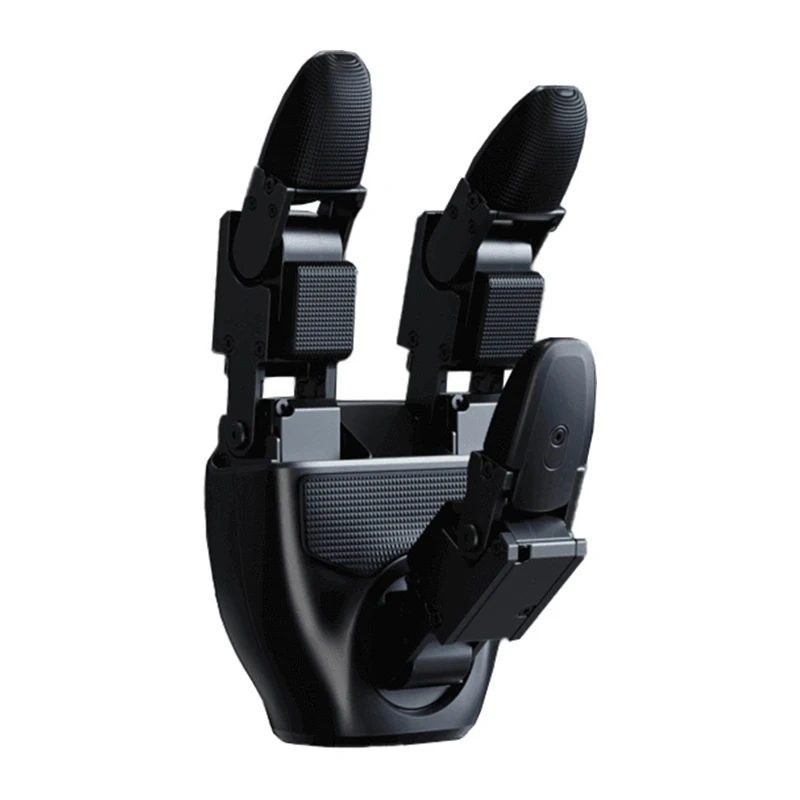
UNITREE DEX3WT-214T - kairės ir dešinės rankos trijų pirštų robotinių plaštakų pora, skirta humanoidiniam robotui UNITREE G1. Kiekviena plaštaka turi 7 laisvės laipsnius, 33 slėgio jutiklius, sveria 710 g, palaiko USB 2.0 ryšį iki 1 000 Hz dažniu ir jėgos bei padėties valdymą.
UNITREE DEX3WT-214T - kairės ir dešinės rankos trijų pirštų robotinių plaštakų pora, skirta humanoidiniam robotui UNITREE G1. Kiekviena plaštaka turi 7 laisvės laipsnius, 33 slėgio jutiklius, sveria 710 g, palaiko USB 2.0 ryšį iki 1 000 Hz dažniu ir jėgos bei padėties valdymą.
Garantija
24 mėn.
Pristatymas iš Europos
per 8 - 9*
d. d.
UNITREE DEX3WT-214T - kairės ir dešinės rankos trijų pirštų robotinių plaštakų pora, skirta humanoidiniam robotui UNITREE G1. Kiekviena plaštaka turi 7 laisvės laipsnius ir 33 slėgio jutiklius. Viena plaštaka sveria 710 g, naudoja USB 2.0 ryšį iki 1 000 Hz dažniu ir palaiko jėgos bei padėties valdymą.
Informacija apie gaminį | |
|---|---|
| Gaminio tipas | Trijų pirštų robotinių plaštakų pora |
| Gamintojas | UNITREE |
| Modelis | DEX3WT-214T |
| Konfigūracija | Kairė ir dešinė plaštakos |
| Suderinamumas | Humanoidinis robotas UNITREE G1 |
Mechaninės specifikacijos | |
| Pirštų konfigūracija | Nykštys, smilius ir didysis pirštas |
| Laisvės laipsniai | Nykštys: 3; smilius: 2; didysis pirštas: 2 kiekvienoje plaštakoje |
| Pavaros mechanizmas | 6 tiesioginės pavaros varikliai ir 1 krumpliaratinės pavaros variklis kiekvienoje plaštakoje |
| Sąnarių judėjimo diapazonas | Nykštys: nuo −60° iki 60°, nuo −35° iki 60° ir nuo 0° iki 100° Smilius: nuo 0° iki 90° ir nuo 0° iki 100° Didysis pirštas: nuo 0° iki 90° ir nuo 0° iki 100° |
| Pirštų galiukų padėties pakartojamumas | ±2 mm |
| 175 × 88 × 77 mm vienai ištiestai plaštakai | |
| Svoris | 710 g vienai plaštakai |
Lietimo jutimo sistema | |
| Slėgio jutikliai | 33 vienoje plaštakoje; 66 jutikliai poroje |
| Jutiklių matricos | 9 vienoje plaštakoje |
| Jutiklių išdėstymas | Trys 2 × 2 delno matricos, trys 2 × 2 pirštų pagalvėlių matricos ir trys 3 × 1 pirštų galiukų matricos kiekvienoje plaštakoje |
| Slėgio aptikimo diapazonas | 10-2 500 g |
| Didžiausia jutiklio apkrova | 20 kg nepadarant žalos |
| Jutiklių grįžtamasis ryšys | Slėgio vertė ir jutiklio temperatūra |
Valdymas ir ryšys | |
| Valdymo metodas | Hibridinis jėgos ir padėties valdymas |
| Ryšio sąsaja | USB 2.0 |
| Ryšio dažnis | 1 000 Hz |
| Sąnarių ryšys | High Speed Unibus |
| Duomenų paketo dydis | Perduodama 1 234 baitai, gaunama 1 270 baitų |
| Palaikomi valdymo parametrai | Sukimo momentas, kampas, kampinis greitis, standumas ir slopinimas |
| Grįžtamojo ryšio duomenys | Sąnario režimas, padėtis, greitis, sukimo momentas ir temperatūra; įtampa, srovė, slėgis, jutiklio temperatūra ir IMU duomenys |
Elektros ir naudojimo specifikacijos | |
| Darbinė įtampa | 12-58 V |
| Budėjimo srovė | 0,2 A esant 58 V |
| Didžiausia srovė | 10 A |
| Darbinė temperatūra | Nuo −20 °C iki 60 °C |
| Keliamoji galia | Iki 500 g, suimant kietą apvalų 5 cm skersmens objektą nurodytomis bandymo sąlygomis |
Saugos įspėjimas | |
| Naudokite tik su suderinama UNITREE G1 įranga ir tinkama valdymo programine įranga. Naudokite plaštakas neviršydami nurodytų įtampos, temperatūros ir apkrovos ribų. Veikimo metu saugokite pirštus ir daiktus nuo judančių sąnarių, o prieš montuodami, atlikdami techninę priežiūrą ar reguliuodami, atjunkite maitinimą. Šis gaminys skirtas robotikos tyrimams ir objektų valdymo taikymams; jis nėra savarankiškas žmogaus rankos pakaitalas ir nėra medicinos prietaisas. | |
| Height | 150 mm |
| Length | 200 mm |
| Weight | 950 g |
| Width | 120 mm |